Mechatronik · Eigenbau
Roboterarm
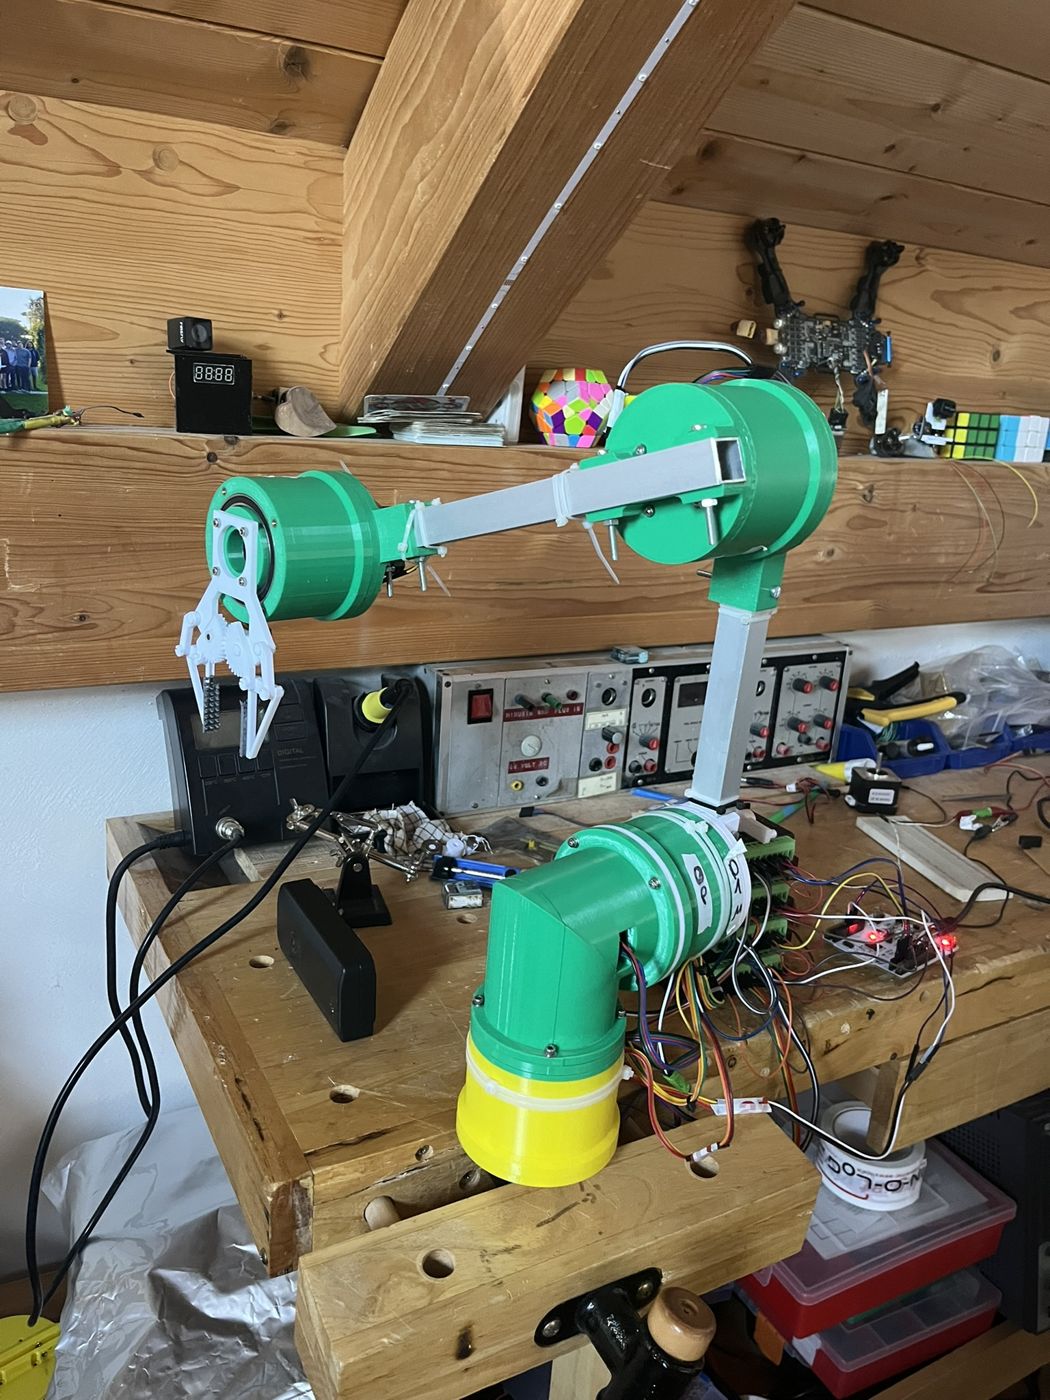
Komplett selbst gebaut: Getriebe in CAD konstruiert, Teile 3D-gedruckt, Elektronik verdrahtet. Gesteuert wird der Arm über meine eigene Desktop-App.
- Antrieb
- 5 Motoren, Schrittmotoren
- Greifer
- Servo mit Zahnradgreifer
- Mechanik
- Eigene Getriebe, 3D-Druck
- Steuerung
- Kalibrierung, XYZ, Wegpunkte